

题目 1:Reason → Action 与 Goal → Plan → Tasks 两种模式最大的区别是什么?
请分别从决策粒度、状态复杂度、适用任务和执行灵活性四个角度解释。
Reason → Action 每轮只决定下一步,状态简单、响应快,特别适合短任务和初始信息不足的探索任务;Goal → Plan → Tasks 会先建立整体任务骨架,适合多阶段、依赖明显和需要中间验证的复杂任务。Plan 提供全局方向,但具体 Tool Call 仍应保持动态。规划模式状态更多、成本更高,因此不能默认应用到所有任务。
题目 2:什么情况下一个 Agent 更值得使用 Planner?
请至少列出四种任务特征,并用 Coding Agent 或 Data Analysis Agent 举例。
适合 Planner 的典型特征包括:任务可明显拆成多个阶段、阶段之间存在依赖、需要跨多个工具或系统、需要中间验证、用户约束较多、预计 Run 很长。例如 Data Analysis Agent 分析收入下降时,要先确认整体,再拆指标,再决定下钻维度,最后验证结论;这种任务如果无序行动,很容易重复查询和遗漏关键机制,因此 Planning 更有价值。
题目 3:编程实现——定义 PlanTask 和 Plan
要求 Task 至少包含 task_id、title、status,并创建一个 3 步计划。
from dataclasses import dataclass


@dataclass
class PlanTask:
    task_id: str
    title: str
    status: str = "pending"


@dataclass
class Plan:
    goal: str
    tasks: list[PlanTask]


if __name__ == "__main__":
    plan = Plan(
        goal="修复项目启动失败",
        tasks=[
            PlanTask(
                "task_1",
                "复现并定位错误",
            ),
            PlanTask(
                "task_2",
                "完成最小修改",
            ),
            PlanTask(
                "task_3",
                "运行测试验证",
            ),
        ],
    )

    print(plan)
#这种结构已经足够让 Working Memory、Reminder 和 Trace 共享同一套计划状态。
题目 4:为什么 Planner 不应该把每个 Tool Call 都规划死?
请结合 Workflow 与 Agent 的区别说明。
Agent 的核心优势是根据最新 Observation 动态决定下一步。如果 Planner 预先写死
read_file A → edit B → run_shell C,环境一变化计划就容易失效,整个系统也更像固定 Workflow。更合理的是让 Planner 输出语义阶段,例如“定位根因”“完成修改”“验证结果”,执行 Agent 再根据当前 State 和 Observation 选择具体 Tool。
题目 5:什么时候应该 Replan,而不是只注入 System Reminder?
请分别举一个“计划正确但 Agent 跑偏”和“计划本身失效”的例子。
如果 Plan 仍然正确,只是 Agent 被某个 warning 带偏,应该用 Reminder 重新强调 Goal 和 Remaining;如果执行发现关键假设错误,例如计划原本要修改 config.py,但项目实际根本不存在 config.py、配置来自环境变量,那么原计划本身失效,应 Replan。Reminder 纠正执行偏差,Replan 修改未来任务结构,两者解决不同问题。
题目 6:为什么 Planner 自己也需要预算?
请说明如果没有 MAX_REPLANS,Agent 可能出现什么新型死循环。
Planner 也是模型调用,会消耗 Token 和时间。如果每次遇到小问题都重新规划,Agent 可能进入“计划 → 执行一小步 → 重新计划 → 再执行一小步”的循环,甚至一直讨论计划而不真正完成任务。可以限制初始 Planning 次数与 MAX_REPLANS,例如最多 2 次,并只在关键假设变化、审批拒绝或重大验证失败时触发。
题目 7:如何判断 Planner 是否真的提升了 Agent,而不是只增加了复杂度?
请设计一个简单实验并给出至少四个评价指标。
可以准备一组复杂任务,A 组使用直接 Reason → Action,B 组使用 Planner。比较成功率、平均 Steps、总 Token、Tool Calls、重复调用次数、任务耗时和验证通过率。若 Planner 组在复杂任务中减少无序探索、提高成功率或降低重复操作,同时成本可接受,就说明有价值。对于简单任务也应对比,如果 Planner 反而增加延迟和 Token,就应关闭 Planning。
进一步阅读
- Planning in Agents:理解高层任务规划与低层动作决策的区别。
- Hierarchical Planning:把复杂 Goal 分成阶段和子任务。
- Replanning:研究 Observation 改变后如何更新剩余 Plan。
- Working Memory:Plan 最自然的存放位置之一。
- Task State Machine:把 pending、running、completed、blocked 等状态加入 Task。
- Workflow vs Agent:重新理解计划不是固定执行图。
- Planner / Executor Pattern:把计划生成与动作执行职责分开。
- SubAgent:下一节会进一步讨论复杂 Plan 中某些 Task 是否应该委托给其他 Agent。
术语表
- Planner:负责把复杂 Goal 拆分为多个可执行语义阶段或 Task 的组件,不负责替代 Main Loop 的全部动作决策。
- Plan:当前对完成 Goal 的整体任务结构,通常包含多个 Task,可以随着新 Observation 被更新。
- PlanTask:Plan 中一个可执行、可验证的阶段,例如“定位根因”“完成最小修改”“运行测试验证”。
- Direct Action:不先生成完整 Plan,而是根据当前 State 和 Observation 直接决定下一步 Action 的模式。
- Replan:当关键假设、环境、权限或验证结果变化时,重新调整剩余 Tasks 的过程。
- Planner / Executor Pattern:将“规划做什么”和“执行怎么做”分开的架构模式,Planner 管高层阶段,Executor 管具体 Tool 与 Main Loop。
- Planning Budget:对 Planning 和 Replan 次数、Token 或耗时的限制,避免 Agent 反复规划而不执行。
- Task Dependency:某个 Task 必须依赖另一个 Task 的结果才能开始,例如先确认配置方式,再进行配置迁移。
本章总结
为了让你在收尾时再快速回忆一遍,我把这章的主线又整理成了下面这张图。你可以把它当成复盘时的速记卡:从“直接行动 vs 先规划”,到“判断是否需要 Planner”,再到“Plan 如何设计、Replan 如何发生、Planner 怎样接进 AgentEngine,以及两个典型案例”,核心逻辑基本都串起来了。
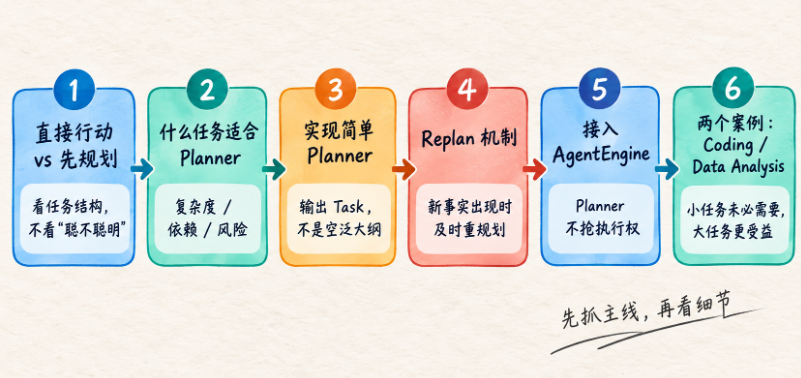
如果你回头再看这张图,会发现这一章其实就围绕一句话展开:Planner 不是默认配置,而是一种在复杂、多阶段、容易走偏任务里非常有价值的能力。
这一节,我们开始进入 Agent 的高级能力。
这一节,我们开始进入 Agent 的高级能力。
第一个问题就是:
Agent 到底需不需要先做计划?
答案不是:
需要。也不是:
不需要。而是:
看任务。
简单任务:
读取一个文件
查一个字段
调用一个 Tool
回答一个明确问题
直接:
Reason
 ↓
Action
通常更快。
复杂任务:
跨多个阶段
存在依赖
需要多个 Tool
约束很多
需要中间验证
更适合:
Goal
 ↓
Plan
 ↓
Task1
 ↓
Task2
 ↓
Task3
这就是本章最重要的第一条结论:
Planner 不是 Agent 的必选项,而是复杂任务的增强组件。
我们还特别强调:
Planner 最好规划“阶段”,而不是规划每一个 Tool Call。
比如:
定位根因
完成最小修改
运行测试
是合理 Plan。
而:
read_file A
edit_file B
run_shell C
如果一开始就全部写死,很容易把 Agent 重新变成 Workflow。
所以我们保留:
Planner
→ 高层计划

AgentEngine
→ 动态执行
这个边界。
我们实现了:
PlanTask
Plan
Planner
PlanManager
并把 Plan 自然接进:
Working Memory这样:
System Reminder以后就能直接回答:
哪些任务完成了
哪些任务没完成
我们还引入:
Replan因为 Plan 不是合同。
Observation 可能推翻原假设。
例如原来认为:
配置在 config.py后来发现:
配置全部来自环境变量这时正确动作不是坚持旧 Plan。
而是:
保留已完成部分
重写剩余任务
这才符合 Agent 的动态本质。
本章还再次提醒:
Planner 自己也可能失控。
所以需要:
MAX_REPLANS
Planning Budget
Plan Validation
否则 Agent 可能:
一直规划
很少执行
最后,如果把整章压缩成一个判断公式,可以记成:
简单、短、明确
→ Direct Action

复杂、多阶段、有依赖
→ Planner

新事实推翻旧假设
→ Replan
如果你能做到这一点,就不会为了“Agent 看起来高级”而强行加 Planner。
而是:
只有当 Plan 真正降低复杂度时才使用它。
下一节,我们会继续往前一步。
如果 Plan 里有:
代码分析
测试验证
资料研究
这些任务是不是一定都由同一个 Agent 做?
不一定。
下一节就是:
SubAgent:一个 Agent 为什么还要调用另一个 Agent?
我们会讨论:
Main Agent
 ↓
Code Agent
Test Agent
Research Agent
以及:
SubAgent 和 DAG 到底有什么区别。
















请登录后查看评论内容