

现在我们把 Main Loop 拆成三个最重要的阶段。
Reason
  ↓
Action
  ↓
Observation
  ↓
Reason
把三段职责拆开后,信息在循环里的流向会直观得多:Reason 负责选择,Action 负责把意图结构化,Observation 负责把环境事实带回来。
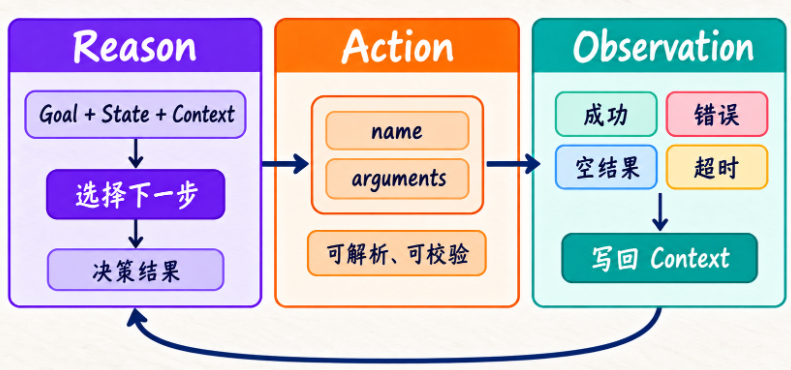
注意图中 Observation 并不只代表“成功结果”。错误、空结果和超时同样属于可用反馈,它们都会进入 Context,影响下一轮 Reason。
这里的 Reason 并不一定意味着我们要把模型的内部推理过程全部展示出来。工程上我们更关心的是,模型基于当前上下文,做出了什么可执行决策。
所以在我们的 Harness 里,可以把 Reason 理解为“决策阶段”。
Reason:现在最值得做什么?
假设当前上下文是:
Goal:
修复项目启动失败

已有信息:
- 项目存在 src/main.py
- 运行时报 ModuleNotFoundError: requests
模型可能决定,下一步应该检查依赖文件。
于是产生:
Action:
read_file("requirements.txt")
这就是 Reason 到 Action 的转换。
真正重要的是,模型没有直接输出“最终答案”,而是意识到信息还不够,因此选择继续行动。
Action:把模型意图变成一个结构化动作
Action 最好不是一段自然语言:
“我想看看 requirements.txt”而是结构化:
{
  "name": "read_file",
  "arguments": {
    "path": "requirements.txt"
  }
}
为什么结构化很重要?
因为程序才能稳定处理。
我们可以校验:
- 工具名是否存在;
- 参数是否齐全;
- 路径是否合法;
- 是否需要审批;
- 是否超权限。
如果模型只说,“我建议你看看依赖文件。”
程序不知道该不该执行,也不知道参数是什么。
Tool Calling 本质上就是把“自然语言意图”变成“机器可执行动作描述”。
Observation:环境真正发生了什么?
Harness 执行:
read_file("requirements.txt")得到:
Flask==3.0.0这个结果就是 Observation。
接着把它放回上下文:
tool:
requirements.txt 内容:
Flask==3.0.0
下一轮 Reason 时,模型会把:
main.py 中 import requests和:
requirements.txt 中没有 requests结合起来。
于是它可能得出,依赖未声明。
这就是为什么 Agent 能“连续完成任务”。
它不是因为第一轮就知道全部答案,而是通过 Observation 一步步获得新证据。
Observation 不是只有成功结果
真实世界里,Observation 可能是:
FILE_NOT_FOUND也可能是:
PermissionDenied还可能是:
Process timeout after 30 seconds甚至:
SQL returned 0 rows这些失败同样是信息。
Agent 应该能够看到:
Action:
read_file("config.py")

Observation:
FILE_NOT_FOUND
然后下一轮:
Reason:
文件不存在,应该先搜索项目

Action:
search_files("config")
这才是真正的错误恢复基础。
做一个“能被失败改变路径”的 Loop
我们写一个完整例子。
from dataclasses import dataclass
from typing import Optional


@dataclass
class ToolCall:
    name: str
    arguments: dict


@dataclass
class LLMResponse:
    answer: Optional[str] = None
    tool_call: Optional[ToolCall] = None


FILES = {
    "src/main.py": "print('hello agent')",
    "README.md": "Project entry: src/main.py",
}


def list_files() -> list[str]:
    return list(FILES.keys())


def read_file(path: str) -> str:
    return FILES.get(path, "FILE_NOT_FOUND")


def execute_tool(call: ToolCall):
    if call.name == "read_file":
        return read_file(call.arguments["path"])

    if call.name == "list_files":
        return list_files()

    return "UNKNOWN_TOOL"


def fake_llm_chat(messages: list[dict]) -> LLMResponse:
    tool_results = [
        message["content"]
        for message in messages
        if message["role"] == "tool"
    ]

    if not tool_results:
        return LLMResponse(
            tool_call=ToolCall(
                name="read_file",
                arguments={"path": "app.py"}
            )
        )

    last_result = tool_results[-1]

    if last_result == "FILE_NOT_FOUND":
        return LLMResponse(
            tool_call=ToolCall(
                name="list_files",
                arguments={}
            )
        )

    if "src/main.py" in last_result:
        return LLMResponse(
            tool_call=ToolCall(
                name="read_file",
                arguments={"path": "src/main.py"}
            )
        )

    return LLMResponse(
        answer="已经找到真实入口 src/main.py,并成功读取。"
    )


def run_agent(user_message: str, max_steps: int = 10) -> str:
    messages = [
        {
            "role": "user",
            "content": user_message
        }
    ]

    for step in range(max_steps):
        response = fake_llm_chat(messages)

        if response.tool_call is None:
            return response.answer or "任务结束但没有答案"

        result = execute_tool(response.tool_call)

        messages.append({
            "role": "assistant",
            "content": (
                f"TOOL_CALL: {response.tool_call.name} "
                f"{response.tool_call.arguments}"
            )
        })

        messages.append({
            "role": "tool",
            "content": str(result)
        })

    return "达到最大执行步数,任务终止"


if __name__ == "__main__":
    print(run_agent("找到项目入口文件"))
这段代码第一次读取:
app.py会失败。
但失败不是结束。
它变成下一轮的 Observation。
然后系统:
read app.py
 ↓
FILE_NOT_FOUND
 ↓
list_files
 ↓
["src/main.py", "README.md"]
 ↓
read src/main.py
 ↓
成功
这就是 Agent 与普通固定 Chain 很不一样的地方。
Reason 不等于“永远要生成一段思维文字”
从工程角度,我们更希望模型输出:
{
  "action": "read_file",
  "arguments": {
    "path": "src/main.py"
  }
}
而不是先输出几百字“我为什么这么想”。
真正有价值的是:
- 当前决策;
- 当前动作;
- 执行结果;
- 下一步是否改变。
因此本课程里,我们讲 Reason 时,会关注“决策逻辑”,而不是要求把模型内部思考全文记录下来。
后面做 Tracing 时,我们也会重点记录可观察的输入、输出、Tool Call、Tool Result、状态和耗时。














请登录后查看评论内容