

很多同学一提到 Planner,第一反应是“是不是更高级、更聪明”。其实不是。真正要看的,不是模型聪不聪明,而是任务本身是不是天然带阶段、带依赖、带中间检查点。下面这张图把两种模式并排放在一起,你一眼就能看出核心差异。
图里左边的“直接行动”,路径短、反馈快,很适合明确的小任务;右边的“先规划”,多了一层 Plan 和 Replan,更适合多阶段问题。也就是说,区别不在“谁更强”,而在“这个任务需不需要阶段化管理”。
我们先把两种模式讲清楚。
我们先把两种模式讲清楚。
模式一:直接行动
最简单:
Reason
 ↓
Action
 ↓
Observation
 ↓
Reason
也可以写成:
Current State
 ↓
LLM
 ↓
Next Action
它的特点是:
每一轮只决定下一步。
不要求模型提前知道完整路线。
直接行动的优点
第一:
快少一次 Planner 调用。
第二:
灵活环境一变化,下一轮自然调整。
第三:
状态少不需要维护:
plan
task_status
replan_reason
第四:
适合信息不足任务很多任务一开始根本不知道后面要干什么。
比如:
“看看这个报错怎么修。”必须先读 Error。
没必要一开始就规划 8 步。
直接行动的问题
如果任务很长:
20 Step
30 Step
模型容易只盯当前 Observation。
这时候就可能:
偏离目标
遗漏阶段
重复探索
也就是前面 System Reminder 要解决的问题。
模式二:先规划
结构:
Goal
 ↓
Planner
 ↓
Plan
 ↓
Task 1
 ↓
Task 2
 ↓
Task 3
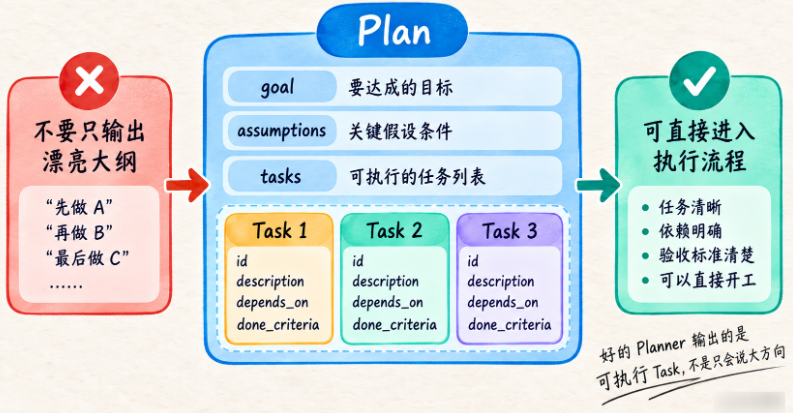
这里 Planner 的输出应该更像:
任务结构而不是具体每一步 Tool Call。
例如:
Task 1:
理解项目结构

Task 2:
定位配置读取方式

Task 3:
完成最小迁移

Task 4:
验证测试
不应该计划成:
Step 1 read_file(app.py)
Step 2 read_file(config.py)
Step 3 run_shell(...)
为什么?
因为这些低层动作应该由执行 Agent 动态决定。
Planner 更适合管“阶段”,不是“每一刀”
一个好的 Plan 应该是:
语义阶段而不是:
硬编码 Tool Sequence。否则 Planner 就变成了 Workflow。
这和前面课程第1部分说的区别完全呼应:
Workflow
→ 预定义路径

Agent
→ 运行时动态选择下一步
Planner 不能把 Agent 重新写成固定流程。
一个很实用的判断标准
如果一个任务:
3 步以内很可能完成通常没必要 Planner。
如果任务:
跨多个阶段
多个依赖
多个中间验证点
多个文件 / 系统
Planner 更有价值。
这不是绝对规则。
但很实用。
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
















请登录后查看评论内容