

这一小节最容易陷入“凭感觉判断”。但真到工程里,最好还是有个顺手的判断框架。下面这张流程图,就是一个非常实用的快速判断标准:从能否拆阶段、是否有依赖、是否跨系统、是否需要中间检查点、以及用户约束是否很多这几个角度来判断。
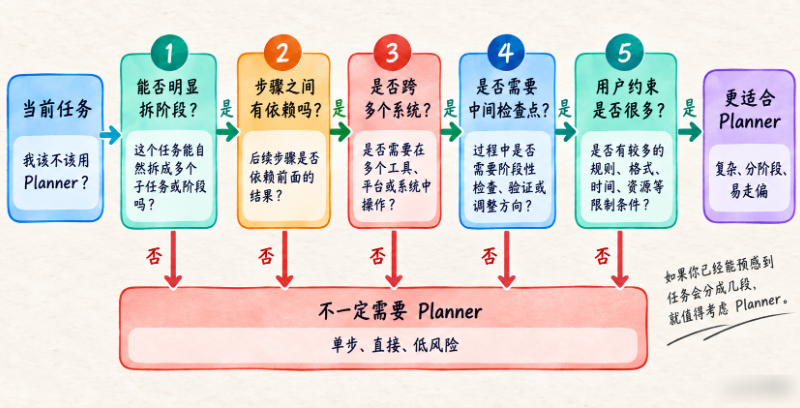
你可以把它理解成一个“任务体检表”。只要连续几个问题都偏向“是”,那这个任务大概率就值得引入 Planner;反过来,如果任务单步、直接、低风险,那很可能就没必要额外上这一层。
Planner 不是按:
Planner 不是按:
Agent 名字高级不高级来决定。
而是看任务特征。
特征一:任务明显可以拆阶段
例如:
项目迁移
数据分析
代码重构
部署
研究报告
它们通常天然有:
理解
执行
验证
总结
几个阶段。
这种任务 Planner 很合适。
特征二:步骤之间有依赖
例如:
先确认测试命令
才能验证修改

先读取配置结构
才能设计迁移

先确认数据口径
才能下钻分析
如果前置未完成,后面的任务不应该开始。
Plan 可以显式表达:
Task2 depends_on Task1即使第一版我们不实现复杂 DAG,也应该有顺序意识。
特征三:任务跨多个系统
比如:
读代码
查数据库
运行测试
修改文件
生成报告
这种任务容易切换上下文。
Plan 能帮助 Agent 记住全局阶段。
特征四:需要中间检查点
比如:
修改配置层
→ 测试
→ 再改调用层
而不是全部改完最后才测。
Plan 可以明确:
每个阶段都有 verification特征五:用户约束很多
例如:
不能新增依赖
不能修改 tests/
只做最小改动
必须保留接口兼容
复杂约束下,Plan 可以显式把:
Constraint和每个 Task 关联。
哪些任务不适合 Planner?
例如:
读取一个文件
查一个字段
回答一个明确问题
调用一个 Tool 就能完成
还有一种:
探索性极强,初始信息极少也不一定适合一开始生成完整 Plan。
比如:
“这个陌生项目为什么启动失败?”
如果还没读任何文件,计划太细反而是假规划。
可以先:
Scout / Inspect再 Plan。
也就是说:
先探索一点
再规划
也完全合理。
一个 PlannerDecision
from dataclasses import dataclass


@dataclass
class PlanningDecision:
    use_planner: bool
    reason: str
然后程序可以基于简单规则:
任务长度
预估阶段数
是否多工具
是否有强约束
决定是否调用 Planner。
当然也可以让模型判断。
但最终系统应有:
Planner 不是默认必选。
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END
















请登录后查看评论内容